CoRL 2026が開幕、ワールドモデル「Atlas」を活用したロボットの機械学習講演が注目を集める
ロボットと機械学習に関する国際会議のニュース概要
ロボットと機械学習に関する国際会議が米テキサス州オースティンで開幕しました。
画像生成と三次元シーンの再構成を統合するワールドモデルや、工場でのロボット学習に関する講演が予定されています。
環境を生成して再構成する技術や、実際の作業から行動を学ぶ技術が重要な研究テーマとして取り上げられます。
ワールドモデルの開発企業では、画像や動画、テキストなどを扱うマルチモーダルな自己回帰型拡散トランスフォーマーが紹介されます。
現実の環境を仮想環境に取り込む技術により、訓練や評価環境を構築する手間を減らす用途が考えられています。
製造業の現場へロボットを導入し、そこで得た経験を学習に戻す継続的な循環についても議論されます。
センサー情報などからロボットの行動を出力する大規模行動モデルを活用し、環境変化への頑健性を高める研究が進められています。
最終日には、環境の変化を予測するモデルや、観測から直接行動を出力する方策を巡るワークショップが開催されます。
予測モデルの品質評価と実際に行動させた作業の成功を測る評価の隔たりについても課題として挙げられています。
ワールドモデルや工場でのロボット学習の注目ポイント
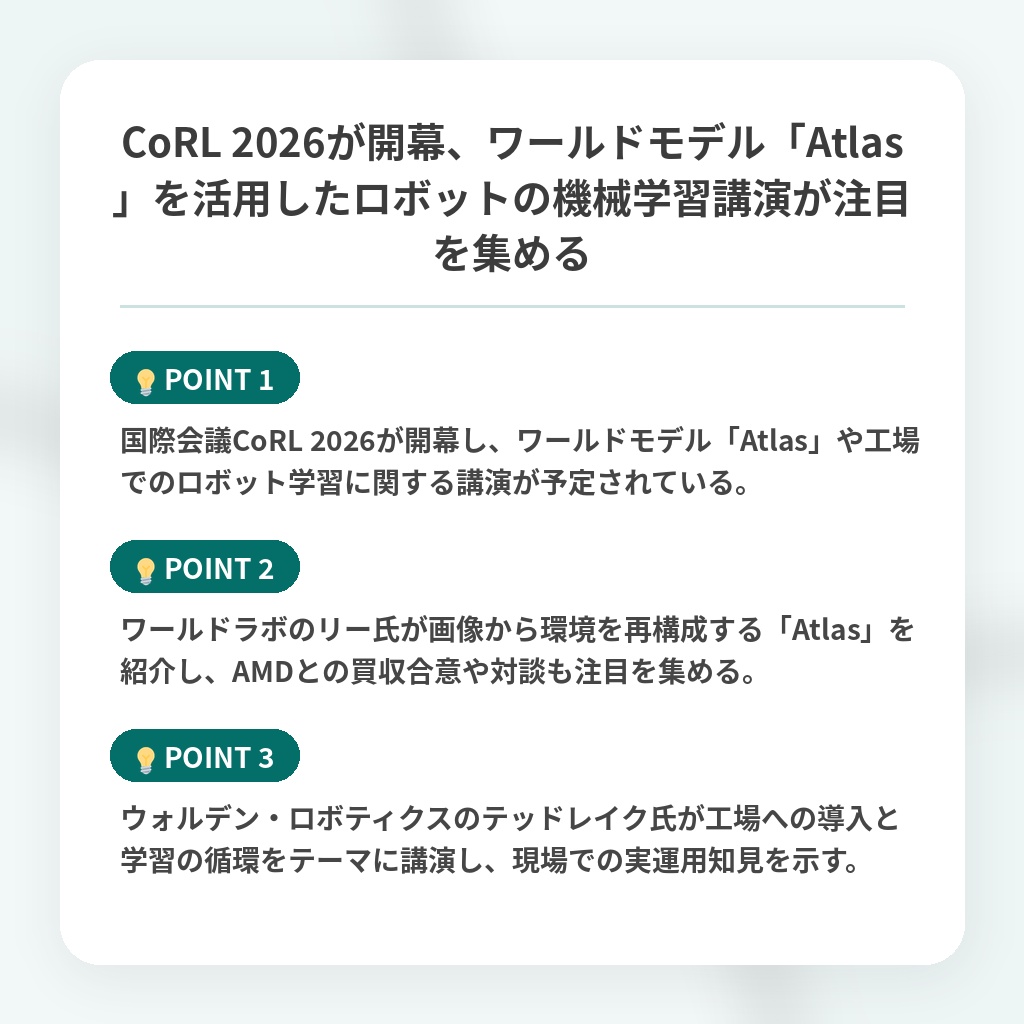
- 国際会議CoRL 2026が開幕し、ワールドモデル「Atlas」や工場でのロボット学習に関する講演が予定されている。
- ワールドラボのリー氏が画像から環境を再構成する「Atlas」を紹介し、AMDとの買収合意や対談も注目を集める。
- ウォルデン・ロボティクスのテッドレイク氏が工場への導入と学習の循環をテーマに講演し、現場での実運用知見を示す。
ワールドモデルと大規模行動モデルの分析・解説
ロボットと機械学習に関する国際会議「CoRL 2026」が米テキサス州オースティンで開幕しました。
World Labsによる画像生成と3Dシーン再構成を統合するワールドモデル「Atlas」の紹介や、Walden Roboticsによる工場でのロボット学習に関する講演が予定されています。
Atlasはマルチモーダルな自己回帰型拡散トランスフォーマーであり、画像や動画などを入力して3D空間を再構成し、ロボットの訓練や評価用の仮想環境を構築する手間を減らす用途が想定されています。
また、工場での導入と学習の循環をテーマに、センサー情報からロボットの行動を出力する大規模行動モデルを活用した研究などが議論されます。
最終日には、環境の変化を予測するモデルや直接行動を出力する方策を巡るワークショップが開催され、予測品質の評価と実際の作業成功を測る評価の隔たりが課題として挙げられています。
まとめ
ロボットと機械学習に関する国際会議が開幕し、画像生成と3Dシーン再構成を統合するワールドモデルや、工場でのロボット学習に関する講演が予定されています。マルチモーダルな自己回帰型拡散トランスフォーマーを活用した仮想環境の構築や、大規模行動モデルによる環境変化への頑健性向上などが議論されます。詳細な仕様や最新の発表内容については、公式のプログラムや関連企業の発表をご確認ください。
関連トピックの詳細はこちら

出典・確認日
参照元:財経新聞:CoRL 2026開幕、ワールドモデル「Atlas」と工場ロボットの学習に注目
元記事公開日時:2026-11-10T13:48:49+09:00/参照元確認日:2026-11-10